Servo pulsus medicamine pulveris premens Machina
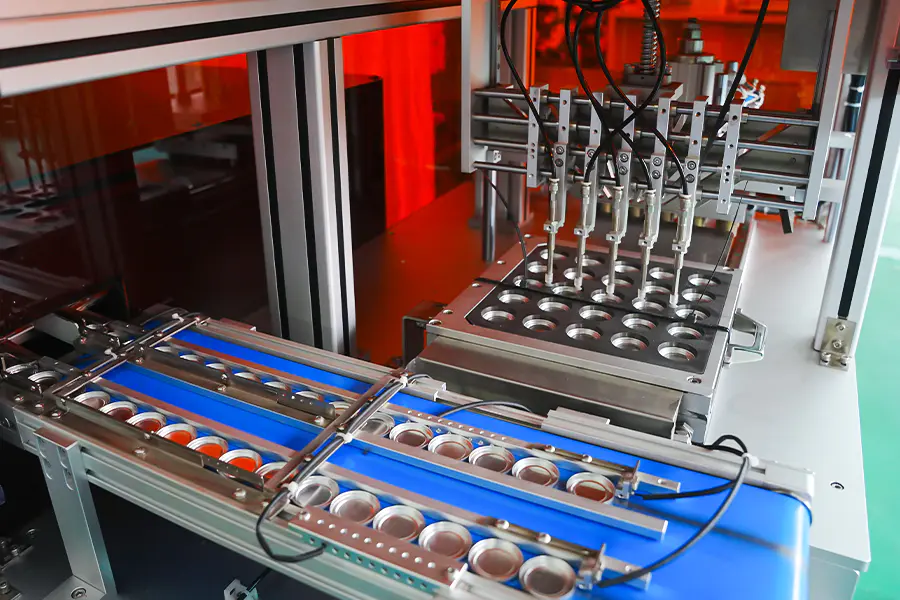
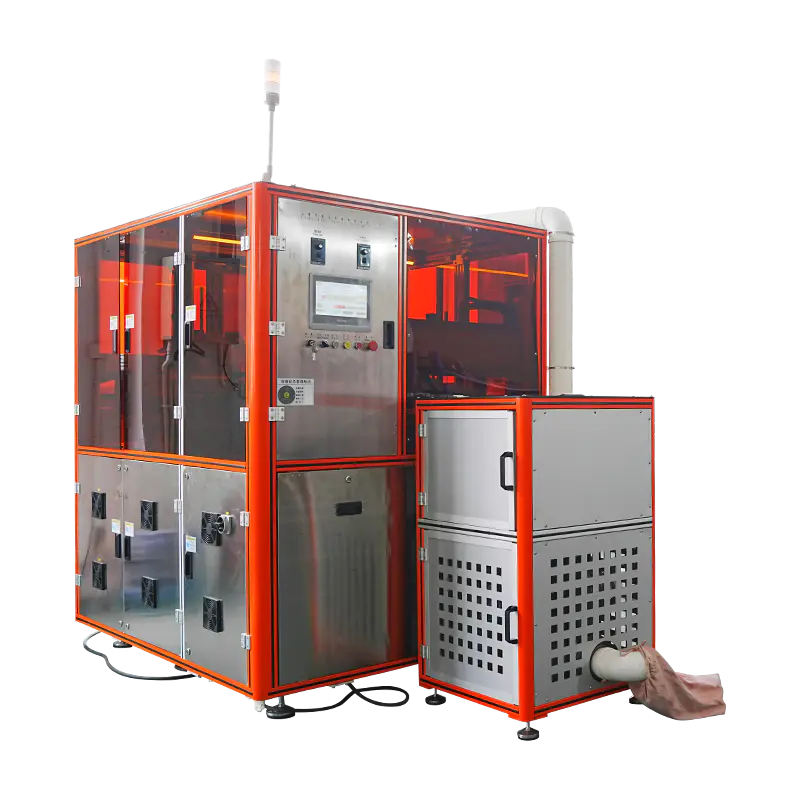
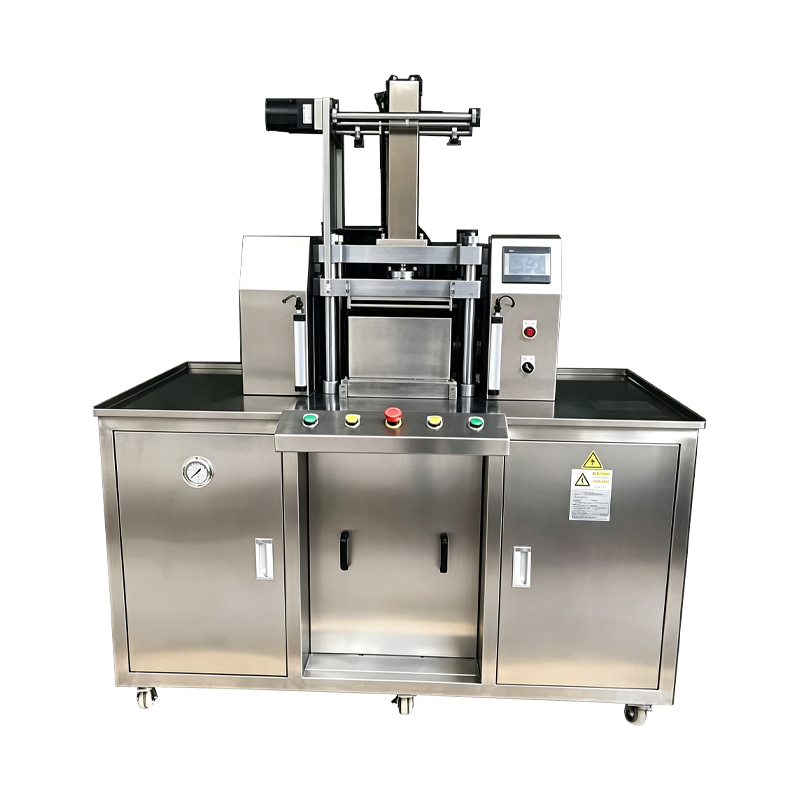
Instans suggestum in quo compaction ictum generatur a cochleae servo motore et pilae conventus potius quam ambitus hydrau- maticus vel pneumaticus. Situs, celeritas et vis per ambitum coegi reguntur, figura urgente per scenam statio conformanda permittens. Ad medicamen pulveris compactionis applicatum ubi cyclus iterabilitas, vis accurationis et processus documentorum requisita certa sunt.
Digital Force Control
Vis a servo coegi torque generatur et verificatur ab onere cellae sub lamina morientis, tam pressio valoris in programmate potius quam a pressione ordinatoris occasus definitur.
Profile Repeatability
Uniuscuiusque gradus instans profile in reciperando conditur, et coegi eandem curvam motum ab cyclo ad cyclum cuiuscumque productionis durationis exprimit.
Processus Data Capture
Situs, velocitas, torquis et vis ad certam sampling ratem pro omni cyclo referuntur, et data curva contra batch repositam recensendam.
Servo Pressing Profile
Plaga dividitur in gradus programmabiles, unaquaeque sua celeritate, situ et vi scopum.
Stage 1
AccessusRam descendit ad velocitatem definitam ad situm proxime super superficiem pulveris. Accedens celeritas altior pro brevibus cycli temporibus collocatur, inferior instrumento impressum.
Stage 2
ContactusVelocitas in puncto contactus reducitur ad modum ictum in pulverulentum et conservandum sartagines extremitatis geometriae ad initium compactionis.
Stage 3
CompactionVis ascendit ad valorem scopum in rate moderata. Compactio clivus per formulam ponitur ad densitatem distributionis per placentam moderandam.
Stage 4
HoldVis intra cohortem tolerantiae conservatur pro tempore definito, permittens pulverem vulvam componere et ligamen inter particulas fluere.
Stage 5
ReleaseVis paulatim reducitur quam statim dimittitur. Graduale emissio pressuram differentialem inter ferrum et placentam superficiem minuit.
Stage 6
RetractAries revertitur ad supremam positionem velocitatis statutae, purgando aream mori pro eiectione et cyclo sequenti imple.
Agite Gloria et Mensurae
Components quae vim accurate et cyclum repeatability determinent.
Servo Motor
AC servo motori aestimavit ad continuam instantiam officii. Torque output est provisa ad vim premendam per globum cochleae picis, et coegi torques intra ansam clausam in custodia stadii tenet.
Ball Screw et Ram
Preloaded pila cochlea conversionis rotationis ad motum linearem cum backlash humili. Aries in cancellis linearibus ducitur ad deflexionem lateralem sub onere limitandi et alignment ferrum in tolerantia custodiendi.
Load Cell
Cola coniecturam cellae onus conscendit sub lamina mori mensurae vim actualem premens. Signum continue gustatum est et comparatur ad recipiendum scopum in compactione et mansiones tenere.
Position Encoder
Absolute encoder in servo motore praebet ram positione feedback cum magna resolutione. Valores positiones scaenae transeuntes definiunt et cum vi curvae pro quolibet cyclo referuntur.
Data technica
Vexillum tabulae notae. Vis range, plaga et instrumentum per applicationem definiuntur.
De causis productio
Producti formas et condiciones processus servo aptos urgentibus acti sunt.
Densa Pigment pactorum
Formulae requirunt determinatam compactionem gradientem beneficium e gradu scenico ditionis, quae capping in altum densitatis receptacula reducit.
Multi Layer Pacta
Sequentiales gradus imple et premunt cum profiles distinctis duos vel tres placentas stratorum efficiunt cum densitate interlayrum moderata.
Fundamentum pulveris
Ligans pulveres divites pressos emissione gradatim ad rimas superficiei rimas et ad meliorem pan ore stabilitatem.
Pan Forma caelatum
Relevamen et exemplaria logo conservata per contactum velocitatis reductae et compactionis clivi moderatae.
Coxit placentam Preform
Magnae forma placentae modice pressae vi extensa tenent, tempus ut densitas uniformis stabiliatur ante scaenam pistorii.
Ordinata Productio Design
Processus ambitus ubi per cyclum vis et positio data retineri debent ad massam documentorum et recognitionis deviationis.
Frequenter Interrogata
Quaestiones communes in aestimatione et linea integratione motas. Lego quaestionem ad solvendum responsum.
Quomodo servo impressio differt ab impresso hydrau?
Servo premente vim generat per torquem mobilem et pilam cochleae, ita plaga positionis et velocitatis directe a coegi gubernatur. Pressio hydraulica vim generat per pressuram fluidam, quae efficiens est ad vim altam, sed minus accuratam in positione. Servus premens eligitur ubi profile iteratio et cyclus campi notitiae captae requiruntur.
Potest urgente profile mutari inter products
Ita. Unumquodque productum recipe suum scaenam comitem, positiones scaenae, velocitates, vis scuta, et tempora tenent. Recipes ab HMI revocantur, et mutabilis commensurationem traminis activitatis mechanicam non requirit.
Quid notitia memoriae pro sulum urgeat exolvuntur?
Vis, situs, velocitas et torques in 1 kHz gustantur et per cyclum reponuntur. Data batch cum recordo coniungitur et per OPC UA vel CSV ad processum recensionis vel documenti emptoris exportari potest.
Apta est machina magna vis applications
Vexillum artus usque ad 25 talenta tegit. Supra hanc extensionem pressio hydraulica normaliter specificata est. Servo urgeat potius quam vim maximam facultatem ad subtilitatem et processum moderandum seligatur.
Quid sustentationem habet coegi train require
Lubricatio pila cochlea in definitis intervallis verificatur, typice singulis 1,000 horis operandi. Ductor linearis fulcra purgantur et eodem intervallo re- uncta sunt. Onus cellae calibrationis singulis mensibus XII commendatur, et postea encoder altilium schedulam fabricatoriam sequitur.
Quomodo machina se habet in potestate interruptionis?
Potentia amissionis servo coegi intrat imperium sistendum et aries situm tenet donec confregit pugnat. Recuperatio processus requirit cyclum homingium antequam productio repetit. Cycle data pro unitate interrupta languescit in trunco.
Instrumentum potest communicari cum machinis hydraulis vel pneumaticis
Instrumentum communicatio dependet ab inscensu interface et vi range. Ubi eadem lamina de mensuris adhibita est et vis extensionis tegit vim compactionis requisitam, instrumenta proposita transferri possunt cum valoribus alvi documentis confirmatis.
Quod determinat exolvuntur output in hoc suggestu
Cycle output dependet ab ictu longitudinis, velocitates scaenicae, tempus tenent, et sartagine magnitudine. Accessus velocitatis redactus et extensus custodia temporis in rate output deprimit, dum breves perfiles in patellis vadis output altiores efficiunt. Actualis rates inter officinas acceptatio probatio verificatur.
Processus Deviationis Reference
condiciones observatae in servo urgentibus et emendandis actionibus respondentibus.
Vis curva deflectit a condita profile
Recensere curvam contra profile referentem in HMI. Reprehendo onus cellae signum calliditate contra instrumentum relativum. Confirma pulveris imple pondus intra tolerantiam et verificare pilam stupra lubricationis status.
Servo coegi tradit torques cultro
Obstructionem mechanicam in area mori reprimendam et confirmandam aries libere per ictum movet. Cognoscere vim scopo supra frame rating non positam esse. Inspice pilam cochleae et duce cancellos contaminationis vel insufficiens lubricationis.
Position repeatability adinvenit super subcinctus
Arcam coegi refrigerationem confirmare et operari et temperatus ambiens intra specificationem esse. Reprehendo encoder copulationem backlash. Currite cyclum homagium et compara positio valores contra testimonium committendo.
Cycle tempus excedit recipe target
Recognoscere scaena velocitatis occasus contra consequat. Reprehendo pro frictione mechanica in ariete duce et per intervalla lubricationis comprobata observata sunt. Confirmare coegi est non in torque limitandi modus in compaction scaena.
Pan marginibus post compaction
Reduce compaction clivum in scaena affecta ad vim tardum ortum. Praetende custodia temporis ab 0.5 ad 1 secundo. Cognoscere ferrum et mori alvi deiectio et confirmes, pulvis humoris contentus manet intus in cohorte suadeo.
Cycle data deest massa log
Compesce nexum communicationis inter PLC et notationes logings. Quin spatium repono in logging fabrica. Confirmare cyclum calculi non reset et horologium PLC inspicere pro synchronisation cum retis plantarum.
Integration Praecipua
Factores, qui institutionem, utilitates, ac diuturnum tempus perficientur afficiunt.
Virtus Quality
Servo beneficia ex stabili copia expellunt cum prava harmonica pravitate. Ubi plantae copia variationem significantem fert, linea reactor vel activa commendatur ad electronicas coegi protegendas.
Tabulatum et Vibration
Apparatus ad ancoras puncta per institutionem tractus requirit campum planum. Padus solitudo transmissio vim reactionis in instrumento ambiente reducere et stabilitatem positionem emendare.
Scrinium Cooling
Arca coegi est aer refrigeratus et alvi profluvium circa clausuram requirit. Ambiens temperatus in cistula attractio manere debet intra specificationem activitatis per mutationem.
Network and Data
Gubernator sustinet OPC UA et CSV educendo. Configuratio retis definitur in committendo ut par MES vel historica architectura, cum identificatores batch deformati ad monumenta producenda.